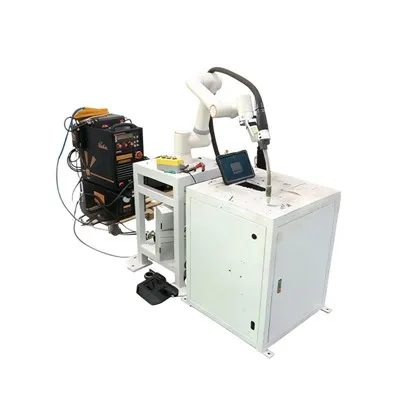
Produkt Yntroduksje
De CNC Machine Tending Robot is in yndustriële robot brûkt foar automatysk laden en lossen fan CNC draaibanken en ferwurkjen sintra. It kin wurde besteld yn bulk of oanpast.
Main Technyske parameters
| Parameter Kategory | Spesifikaasje |
|---|---|
| Arm Span | 1895 mm |
| Repeat Positioning Accuracy | ±0,05 mm |
| Maksimum lading | 20 kg |
| Power Kapasiteit | 5,87 kVA |
| Equipment Gewicht | Likernôch 230 kg |
| Beskermingsklasse | Pols IP54, Body IP40 |

Foardielen en Application Fields
(I) Core Foardielen
Dual-Grip Synchronous Operation
De CNC Machine Tending Robot brûkt in dûbele -gripperstruktuer, wêrby't de iene kant it te ferwurkjen wurkstik grypt en de oare kant tagelyk it ferwurke wurkstik fuorthellet, wat de effisjinsje fan laden en lossen ferbetterje mei mear dan 80%.
High Repeatability Positioning Accuracy
Dizze apparatuer berikt in repetysje-posysje-justysje fan ± 0.05mm, soarget foar krekte ôfstimming fan 'e fixture mei de spil en wurktafel, it foarkommen fan ferwurkingsflaters feroarsake troch ôfwikingen.
Duorsum
It robotlichem is konstruearre mei hege-sterkte yndustriële stiel, mei in libbensdoer fan mear as 8 jier.
(II) Applikaasjefjilden en kompatible materialen
| Applikaasje senario Kategory | Spesifike applikaasje Objekten | Oanpasbere materialen |
|---|---|---|
| Draaibank Metal Machtigingsformulier | Shaft dielen, disc dielen, sleeve dielen | Carbon stiel, aluminium alloy, RVS, koper alloy |
| Milling Machine Machtigingsformulier | Blok dielen, plaat dielen, doaze dielen | Koalstofstiel, getten izer, hege-legering stiel, aluminium alloy |
(III) Op-Sitesimulaasje en strukturele slute-werjefte

Figure 2.1 On-fysike objektdiagram op 'e site

Robot elektryske kontrôle kabinet

Fêste hichtebasis foar robot

Omset meganisme

Laad- en Unloading Tray

Simulearre draaibank

Laden en lossen Fixture
Ofbylding 2.2 Slút-diagrammen fan elke komponint
De kearn workflow is as folget:
De operator dielt de materiaalbak yn om-bewurke en bewurke gebieten te -bewurke en masjine te meitsjen en kalibreart de posysjes fan 'e robot, draaibankspil en wurkbank fan freesmasjine.
Nei it opstarten ferpleatst de robot de fluch-feroaringsgripper nei it te-bewurke-gebiet, en Chuck 1 grypt it wurkstik.
Chuck 2 ferwideret it ôfmakke diel wylst Chuck 1 it net ferwurke diel lade; foar ferwurkjen fan dûbele -ein, wurdt it wurkstik troch it omsetmeganisme omkeard en weromjûn foar de twadde operaasje.
De robot pleatst it ôfmakke diel yn it masjineare gebiet en reset foar de folgjende syklus.
Operaasje en ûnderhâld easken
Miljeu easken
Operearje yn in droege omjouwing sûnder heul korrosive snijfloeistof; ynstallearje cutting -fluid gids grooves yn draaibank gebieten en chip sammelje apparaten yn milling gebieten.
Inisjele ynrjochting
Kalibrearje de koaksialiteit tusken de draaibankspil en de gripper, rjochtsje de posysjefunksjes fan de freesmasjine út mei de gripper, en ferifiearje de flugge-wiziging fan gripperstabiliteit.
Ûnderhâld
Foardat operaasje, ynspektearje gripper wear en skjinne chips; wyklikse lubricate de omset meganisme; moanlikse ynspektearje macht en pneumatyske rigels; fearnsjier opnij kalibrearje werhellingspositioneringsnoyaktighet.
heale ferkeap...: cnc masine oanstriid robot, Sina cnc masine oanstriid robot fabrikanten, leveransiers, fabryk